IT之家 · AI6565
OpenAI 重组具身智能团队,让 GPT-6 Astra 等通用 AI 当机器人“大脑”。
OpenAI解散独立机器人团队并将相关人员调至公司其他部门,将机器人研究人员并入核心研究团队,应用机器人与硬件团队转入规模更大的应用部门。OpenAI希望让GPT-6 Astra等通用模型直接用于部分机器人任务,成为机器人的“大脑”,Astra在模拟操作测试中取得74.8%的成功率。
IT之家 · AI6565OpenAI解散独立机器人团队并将相关人员调至公司其他部门,将机器人研究人员并入核心研究团队,应用机器人与硬件团队转入规模更大的应用部门。OpenAI希望让GPT-6 Astra等通用模型直接用于部分机器人任务,成为机器人的“大脑”,Astra在模拟操作测试中取得74.8%的成功率。
 AWS Machine Learning Blog
AssemblyAI 通过混合使用 AWS 的 EC2 On-Demand 和 Spot 实例,并利用 Amazon ECS、SQS 和 EventBridge 构建弹性架构,以 3.5 倍的速度提升 GPU 实例利用率,在欧洲 AWS 区域内实现成本降低并满足服务等级协议(SLA),其推理平台部署在 g4dn、g5、g6 三种 GPU 实例家族上。
 Ai2 Blog4040
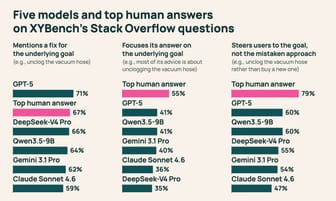
XYBench 发布,包含 8K+ 问题测试 AI 助手如何应对基于误解的请求;Claude Sonnet 4.6、GPT-5、Gemini 3.1 Pro、Qwen3.5-9B 和 DeepSeek-V4 Pro 在测试中常聚焦原错误方法而非用户实际目标。
 Hugging Face Daily Papers6565
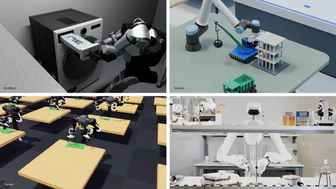
Ropedia Xperience 2 包含 1,589 个已发布的度量级 3D 扫描和 4,230 个 74 任务的视点中心记录(131 小时),每个捕获可被重新用于机器人学习,场景转化为物理交互模拟环境,人体运动重定向为全身机器人轨迹,通过虚拟远程操作和自动长时程轨迹生成获取额外机器人行为,该联合捕获被提议为物理 AI 数据收集的黄金标准。
 O'Reilly Radar
自我进化智能体可以通过经验改变未来任务处理方式,其改进主要发生在模型周围的 harness 中,如指令、上下文、工具和软件。评估改进效果需检查智能体是否使用正确信息、采取正确行动并满足用户需求,例如在餐厅规划任务中验证预算和饮食要求。智能体可自主回顾任务、识别重复错误、提出改进方案并测试效果,但需设定可修改的 harness 模块范围,如上下文管理、智能体循环、工具使用等。
 MarkTechPost
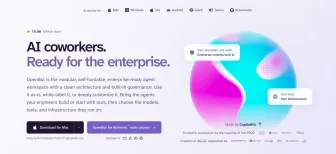
CopilotKit 发布 OpenBot 1.0,一款 MIT 授权、可自托管、内置治理的 AI 助手。OpenBot 1.0 支持用户自选模型(包括 OpenAI、Claude、Gemini、Grok 等 9 个模型族)和 AG-UI 代理(支持 8+ 框架),所有 Bot 行动在执行前均通过 CEL 政策检查。个人版免费,商业版每用户每月最高 29 美元。如果模型使用超过每月 5,000 美元,将额外收取超出部分 5% 的费用。年度计划额外提供离线部署和 24/7 支持。
IT之家 · AI新华三完成 H3C UniServer R4930 G7 服务器核心平台迭代升级,搭载全新国产处理器,单机最高 192 核、768 线程,单线程 IPC 性能提升超 15%。
IT之家 · AI4545华为云将于 11 月 16 日发布 CloudRobo-WM1.2,这是“行业 AI 梦工厂”首款昇腾原生世界模型。华为云致力于通过 CloudRobo 平台让一切联网设备成为具身智能机器人。
 量子位
昆腾动力宣布其具身机器人在称重量方、分拣供包、固定拣选等物流场景完成产品与市场匹配(PMF)验证,并在多家头部电商平台及物流企业仓库落地,获得近5000台机器人批量订单。新一代构型机器人计划12月底发布。
Hugging Face Daily PapersEmbodied First Exam 发布,包含 35 套、47 个机器人上的 1,156 个任务,评估编码智能体在物理世界约束下的控制能力,GPT-6 Astra in Codex 在标准设置下 456 个核心任务中成功率 34%。
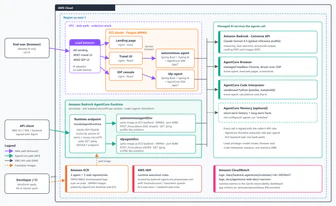
AWS Machine Learning BlogJava 团队可以利用 Amazon Bedrock 和 Spring AI 构建自主 AI 智能体,解决可扩展性、治理、安全和运维问题。Spring AI 通过 Spring 模式(自动配置、依赖注入、可组合顾问)为 JVM 带来 AI 能力,而 Amazon Bedrock AgentCore 平台支持框架和模型无关的智能体构建、连接和优化。
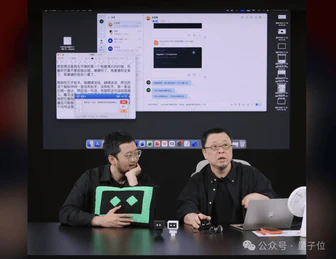
量子位罗永浩在双11直播间展示全链路AI开发平台TRAE,用9.9元体验价生成短剧调研报告、PPT和语音输入法软件,引发大众对AI编程工具的关注。TRAE具备多文件感知和环境自动配置能力,能将抽象意图转化为代码和界面,降低开发门槛,已获全球1000万注册用户。
Hugging Face Daily PapersWorld In-Context Learning (WICL) 方法通过冻结模型,在模拟器中演练任务并将反馈写入上下文而非权重,使机器人能从单一演示中学习操作技能。RoboScript 实现了 WICL,在 RoboTwin 2.0 的 50 项任务上,单次演示无梯度更新即可达到 83.4% 成功率,超越最强训练策略 20 余点,并支持跨视觉分布泛化、通过反思改进、基础模型扩展及跨平台记忆迁移。
IT之家 · AI同一件事 · 3 家谷歌推出 VLA 机器人模型 Gemini Robotics 2.5,灵巧度、可靠性、安全性实现跃升,在奔驰生产线上成功率达 96%。该模型测试任务达 200 项,成功率较基线高出 30%-100%,速度提升 20%-30%,适配 Apptronik Apollo 2 等机器人,并采用 ASIMOV-Jailbreak 基准提升越狱抵御率至 99.5%。
 The Decoder同一件事 · 3 家
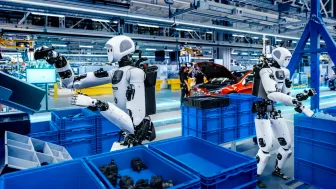
Gemini Robotics 2.5 在梅赛德斯-奔驰装配线试点中成功率达 96%,处理金属零件分拣任务;相比前代模型,任务成功率提高 30-100%,速度提升 20-30%。该模型为视觉语言行动模型(VLA),支持 Apptronik Apollo 2 人形机器人及 Franka Duo 平台,并采用实时控制避免物理危险,安全任务完成率提升 33%(近障碍物)和 43%(近人员)。
 Mastra Blog
Mastra FDE 是面向所有构建 AI 智能体的团队的前置部署工程计划,通过派遣熟悉 Mastra 内部的工程师以低于一名资深 AI 聘请成本的价格,从第一周开始协助团队进行架构设计到生产部署,并提供定期 1:1 沟通、咨询或主动开发支持,同时享有与创始人及工程师的 Slack 通道、快速响应、路线图洞察、定制化培训和 Mastra Enterprise 全套功能。
 Google DeepMind精选同一件事 · 3 家7676
谷歌 DeepMind 发布了 Gemini Robotics 2.5,称其为目前能力最强的视觉-语言-动作(VLA)模型,在 200 项任务上相比此前基线成功率提升 30% 至 100%,完成任务速度快 20% 至 30%。
推荐理由: 官方披露了 200 项任务评测与奔驰产线 96% 成功率的实测数据,可据此判断 VLA 模型在真实工业场景的落地程度。
 The Verge · AI
Adobe 宣布将把聊天机器人和 AI 智能体作为下一代设计助手,甚至自动化创意工作流程和重复性任务。在迈阿密举行的 Adobe Max 大会上,Adobe 推出了让第三方 AI 智能体访问和修改 Creative Cloud 项目的功能,Firefly AI 助手的新功能,以及 AI 智能体能够后台持续执行重复工作的能力。
Hugging Face Daily PapersLingBot-Touch 是一个触觉基础模型,学习跨不同触觉传感器(压阻式、磁性、视觉触觉)的统一、可扩展表示,产出可即插即用的触觉 token,持续增强扩散策略和视觉语言行动(VLA)模型(如 π_{0.5} 和 LingBot-VLA)的灵巧操作能力。实验表明,该触觉表示在模拟和真实机器人部署中显著提升复杂操作任务表现,同时保持强计算效率。
量子位Claude Fable 5.2 从空文件夹开始,1000个 Agent 8天自主编写完整操作系统并在笔记本上跑通;Anthropic 限制其 RSI 能力至 Opus 5.5 水平。
Hugging Face Daily PapersWorldFoundry 提供开源基础设施,用于可复现地推理和评估跨视频、3D/4D、具身行动和交互系统的生成世界模型,包含可追溯证据和基准,收录 270 个模型条目、74 个基准和 62 个注册指标。
Hugging Face Daily PapersA2-MEAS 框架通过学习校正码和具身视觉语言行动模型提升机器人控制与故障恢复,在 50 任务 BEHAVIOR 2026 公开子集上达到 0.5755 Q-score 并实现 45.40% 任务成功率,12 项真实机器人任务平均成功率 57.92%。该框架采用动作预训练和任务专业化,训练吞吐量达 427.1 样本/秒,系统将开源模型、训练脚本及基础设施。
 NVIDIA Technical Blog6565
NVIDIA Holoscan 5 通过持续计算逆动力学实现重力补偿,使机器人手臂在操作时仅需提供支撑重量的扭矩。该技术支持通过示教学习、物体操作或人机协作的机器人应用,依赖重力补偿回路构建。
量子位3838菜鸟在香港智慧港举行AI及具身智能产业合作发布会,向AI与具身智能企业开放全球仓网,打造AI与具身智能物流实景训练集群。菜鸟推出面向AI算力和具身智能企业的科技出海三日达服务,将全球三日达的能力延伸至高科技产品出海,覆盖仓储拣选、自主导航配送、高空巡检等物流作业环节,并支持跨境运输、海外部署、备件补给、返修回流、本地运维等一整套服务。
 NVIDIA Newsroom精选7878
NVIDIA 在 CoRL 上发布开源世界动作模型 GR00T 2,基于 NVIDIA Cosmos 构建,使用 10 万小时 NVIDIA 开源人类第一视角数据训练,可在无任务专属演示的情况下完成 50 项评测任务中的 40 项。
推荐理由: 原文给出 GR00T 2 在少样本任务上的成功率与 Isaac Lab 3.0 的训练吞吐提升,可据此判断仿真训练对机器人落地的推进程度。
IT之家 · AI5050Hitch Open 平台刷新 AI 机器人乒乓对打世界纪录至 142 拍,由上海交通大学团队与该平台联合创造;该平台面向真实物理环境,致力于解决 AI 在复杂物理世界的感知、决策与行动挑战,推动自动驾驶、具身智能及机器人技术发展。
Hugging Face Daily Papers2424物理AI应通过终身认知共生体增强人类智能,该共生体通过感知、情境保留和主动协助来弥补认知差距,需要嵌入式治理。大型基础模型和个人智能体已能独立完成多步任务,但人类仍会遗忘知识、忽略信息、缺乏历史参考,因为能提供帮助的机器处于情境之外。
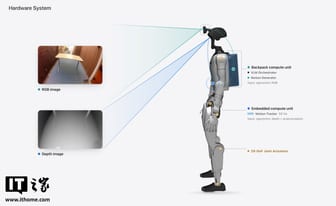
IT之家 · AI6767苹果研究团队披露人形机器人自主控制系统 HALO,在 6 个真实环境中 360 次单项任务测试平均成功率 91%;系统调用千问模型在宇树 G1 上验证,长序列复合任务单一场景 10 次测试 3 种组合平均成功率 70%,最复杂任务成功率 50%。
 36氪 · AI6565
成都具身大脑公司奇林波近日完成千万级人民币天使轮融资,投资方包括成都方寸引擎科技有限公司及天使投资人。奇林波成立于2025年12月,聚焦具身智能核心软件,以机器人自主行动与多机协作为核心方向,其具身机器人可搭载开源鸿蒙系统,技术差异化在于开源鸿蒙、国产计算平台适配与本地模型部署。
 TechCrunch · AI6565
Physicl 融资 1000 万美元,用数字世界让机器人更实用。其平台通过高保真 3D 环境模拟,帮助机器人开发者解决训练难题。推出的 Studio 产品包含 1 万个 3D 场景和 10 万个资产,用于生成合成数据训练机器人处理复杂任务。
 MIT Technology Review · AI6565
Tau Robotics的远程操控人形清洁机器人服务在旧金山提供清洁服务,用户可付费体验,目前每小时收费60美元(两人每周一次或单次100美元)。机器人通过头部和手腕的摄像头远程控制,收集数据用于训练更自主的模型,但操作仍需人类实时辅助,如打扫、吸尘和拖地等任务。
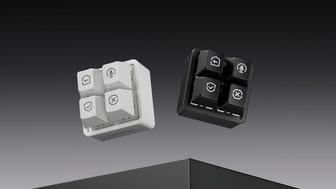
IT之家 · AI6565Keychron 推出 F4 HE 8K 键盘,仅配备 4 个按键和 11 个替换键帽,主打氛围编程与日常办公,采用 ABS 塑料机身、铝合金定位板和 8kHz 回报率青柠磁轴,搭配 CHERRY PBT 键帽,提供 Codex / Claude 预设。
Hugging Face Daily Papers5252Open-HumanScale 是首个支持具身基础模型 egocentric pretraining 扩展至 50,000 小时的开源方案,其核心数据集 Open-HumanScale-50K 包含 50,000 小时密集标注的人手动作和自然语言 egocentric 视频数据。
 Hugging Face Blog精选7171
NVIDIA 在 Cosmos 世界模型平台下新增四个 Cosmos 3 开源权重检查点,均为 Cosmos 3 Nano 的后训练版本,含 16B 可训练参数,采用 OpenMDW1.1 许可,允许商用与非商用。
推荐理由: 原文给出四个开源权重检查点及四阶段后训练配方,读者可据此判断如何把世界模型适配到自有传感器与机器人本体。
 SemiAnalysis
Google TPUv7 Ironwood 在 Qwen 3.5 397B FP8 上单次推理性能每美元优于 B200 和 B300 50%,并在多模型 AgentX 基准中展现竞争力或最佳结果,支持 vLLM、SGLang 等生态,但 NVIDIA 对此反应激烈并加速研发。
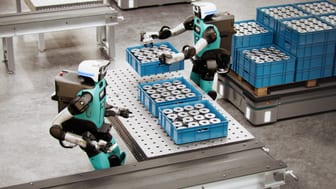
IT之家 · AI精选7272美国人形机器人企业 Agility Robotics 将于当地时间本周四在纳斯达克挂牌,股票代码 AGLT,此前已与 Churchill Capital Corp. XI 完成合并。
推荐理由: Agility Robotics 成为美国首家人形机器人上市公司,其融资规模、订单储备与部署计划可作为观察该行业商业化的参照。
IT之家 · AI6565谷歌携手演员亨利·卡维尔合作,使用 Googlebook 笔记本内置的 Antigravity、Rambler 和 Magic Pointer 等 AI 工具开发 16 位横版卷轴游戏《胡子协议》,计划 11 月推出,并捐赠游戏游玩收入支持男性健康公益组织 Movember
IT之家 · AI6262昇腾基于 vLLM Ascend、SGLang 同步实现 0 Day 推理适配 Kimi K3.1 Pro,支持 2.8 万亿参数模型在 Atlas 800 A3、900 A3 SuperPod 及 950 超节点系列上部署,模型原生支持视觉理解并具备百万 token 上下文窗口。
 Cognition Blog
SWE-2 Flash 首次在强化学习前加入中期训练阶段,性能显著超越基线模型 Inkling-Small,Terminal-Bench 4.0 分数从 0.9% 提升至 20.0%,FrontierCode 2.0 从 3.2% 提升至 24.0%,优于所有美国开源模型。该模型在 Devin Desktop 和 CLI 中可用,价格仅为 SWE-2 的五分之一,速度提升三倍。
O'Reilly RadarCommon Fabric 的 CEO Alex Komoroske 在与 Tim O’Reilly 的对话中阐述了其共鸣计算宣言的核心理念,该宣言提出五项原则:私有、专注、多元、适应和利他,旨在创造能滋养而非消耗用户的科技体验。