Google DeepMind 发布 Gemini Robotics 2.5 视觉-语言-动作模型
Gemini Robotics 2.5 accelerates real-world general dexterity
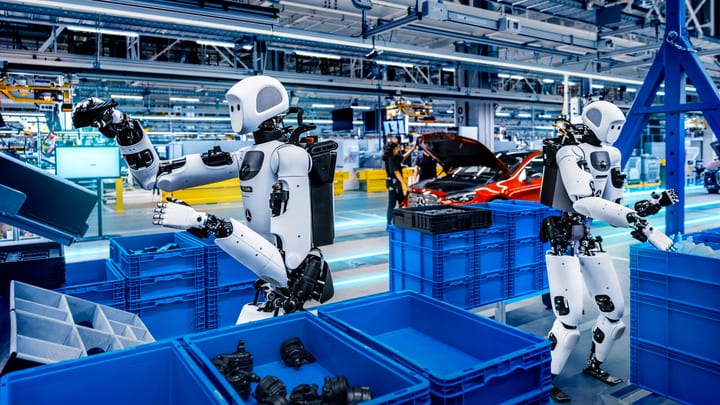
谷歌 DeepMind 发布了 Gemini Robotics 2.5,称其为目前能力最强的视觉-语言-动作(VLA)模型,在 200 项任务上相比此前基线成功率提升 30% 至 100%,完成任务速度快 20% 至 30%。
官方披露了 200 项任务评测与奔驰产线 96% 成功率的实测数据,可据此判断 VLA 模型在真实工业场景的落地程度。
同一件事另外 3 家也报道了
- Google DeepMind··首发·当前阅读
Google DeepMind 发布 Gemini Robotics 2.5 视觉-语言-动作模型
- Ars Technica · AI··+19 小时 9 分
- The Decoder··+21 小时 19 分
Google DeepMind 的 Gemini Robotics 2.5 在梅赛德斯-奔驰装配线试点中成功率达 96%
- IT之家 · AI··+27 小时 3 分
按发布时间排列 · 事件后续出现时自动追加
2026年11月10日 模型
卡罗琳娜·帕拉达
我们正在使机器人能够为真实世界学习得更快——从日常技能到工厂车间
今天,我们推出了Gemini Robotics 2.5,这是我们迄今为止最强大的视觉-语言-行动(VLA)模型。Gemini Robotics 2.5增加了机器人可以学习的技能范围和获取这些技能的速度。这提高了灵巧性、可靠性和安全性,以帮助机器人走出实验室,进入更多非结构化、真实世界的环境,在那里它们可以协助人们完成更广泛的任务。
今年早些时候,我们将 全身智能 带到了包括人形机器人在内的多种类型的机器人上。现在,在很大程度上得益于 Gemini 4 Argon 加速机器人研究的能力,我们进一步推动了物理智能的前沿。我们在超过 200 项不同的任务中测试了 Gemini Robotics 2.5 在任务广度、性能和复杂性方面的能力,尽管这种方法可以扩展到更多任务。
Gemini Robotics 2.5在三个关键领域实现了飞跃:
- 灵巧性:我们的机器人可以以更高的性能和灵巧性执行更多任务——从使用日常工具到处理精致、灵活的物体。
- 可靠性:在梅赛德斯-奔驰生产线上的一个真实世界概念验证中,我们的模型帮助Apptronik的Apollo 2人形机器人以96%的成功率拾取和包装汽车零件。这可以使机器人承担单调的工作,使技术人员能够专注于复杂的构建任务。
- 安全性:随着机器人进入日常环境,我们提高了物理安全引导能力,并引入了一个新的基准来测试针对机器人特定对抗性越狱的防御。
Gemini Robotics 2.5 正在部署到 我们的机器人合作伙伴。
扩大任务范围、可靠性和灵巧性
由于真实世界环境是非结构化和不可预测的,机器人必须能够以精细的精度和高可靠性处理日常物体。
凭借Gemini Robotics 2.5,我们扩展了模型在任务范围、性能和复杂性方面的能力。我们在200个不同的任务中评估了该模型——例如用镊子服务食物、在礼品盒上系蝴蝶结以及移液。这些任务通过结合多种技能,包括高级工具使用、复杂变形体的操作以及以精湛技巧处理精致物体,代表了向人类水平灵巧性迈进的一步。
我们的评估显示任务精度、鲁棒性和速度显著提高。与之前的基线相比,Gemini Robotics 2.5根据任务类型实现了30%至100%更高的成功率,同时完成任务的速度提高了20%至30%。
与我们之前的 Gemini Robotics 型号一样,它原生支持多种不同的机器人类型,包括 Apptronik 的 Apollo 2 人形机器人(配备五指、22 自由度的 SharpaWave 手)和具有双指平行夹爪的 Franka Duo 平台。
使用Apptronik的Apollo和梅赛德斯-奔驰测试真实世界可靠性
机器人模型的最终衡量标准是它是否能够在活跃的工作场所可靠地执行任务。为了测试Gemini Robotics 2.5,我们与Apptronik和梅赛德斯-奔驰合作,在匈牙利凯奇凯梅特和德国辛德芬根的活跃汽车生产线上使用Apollo 2人形机器人。
机器人难以适应新的不可预测环境,我们的 Gemini Robotics 模型赋予 Apollo 思考、多步推理和根据变化采取行动的能力。在这个概念验证中,Apollo 2 自主执行汽车装配:将单个零件从大量箱子中按所需顺序分拣到装配线上的每个车辆所需的整理托盘中的重复性、体力消耗大的任务。将这项单调的准备工作卸载出来有助于保持装配线运转,同时让技术人员专注于复杂的建造任务。
使用我们的具身推理模型 (Gemini Robotics ER) 来跟踪工作流程,以及使用 Gemini Robotics 2.5 动作模型来控制它的手和手臂,机器人伸入供应箱,拿起金属汽车支架,并将它们放入排序容器中,同时纠正任何间隙。这项试点达到了 96% 的成功率,展示了向广泛实际工业应用迈出的有希望的进展。
Apollo 2 使用 Gemini Robotics 2.5 在梅赛德斯-奔驰工厂自主执行汽车装配。
提升机器人的转向能力和代理式安全性
随着机器人在杂乱的日常空间中运行,物理安全至关重要。为了帮助确保这一点,我们显著提升了 Gemini Robotics 2.5 的安全功能。
Gemini Robotics 2.5 使用推理时推理指导实时避开物理危险。就像安全分类器在 Gemini 的响应周围添加了一层保护层一样,这种指导允许机器人安全地导航复杂的环境。在我们的评估中,这项能力将避开障碍物的安全任务完成率提高了 33%,将避开附近人员的安全任务完成率提高了 43%。
我们还在为长期代理式任务提升安全性。Gemini 4 Argon 目前在我们 代理式机器人评估 中领先于不安全任务拒绝、解决不确定性和在人类附近工作。为了测试越狱鲁棒性,我们发布了 ASIMOV-Jailbreak,一个包含数百个提示的新开源基准,这些提示在几十个场景中伪装不安全请求。Argon 实现了 99.5% 的越狱抵抗——比我们之前的基线 Gemini Robotics ER 2 的 82% 的成功率有了显著提高。
由 GR-2.5 转向能力实现的安全的人类感知机器人动作
使用 Gemini 4 Argon 加速机器人技术
为了教机器人新技能,研究人员需要大量的物理数据和高效的建模算法。Gemini 4 Argon 的 机器人技术研究能力 通过充当模拟引擎帮助解决了这些瓶颈,大大加速了我们的 Gemini Robotics 2.5 开发。
Gemini 4 Argon 的机器人技术研究能力加速 Gemini Robotics 2.5 的示例
Argon 可以从现实世界的相机场景中生成数千个不同的模拟练习运行,并构建一个逼真的数字孪生。结合真实的训练演示,这使得机器人能够更快地泛化到新的场景和物体。Argon 还可以帮助研究人员从视频录像中假设任务失败的原因,并在模拟和直接在真实机器人上测试最佳改进。
由像 Gemini 4 Argon 这样的前沿智能模型加速,Gemini Robotics 2.5 标志着在解决物理通用人工智能(AGI)的道路上迈出了重要的一步。通过在灵巧性、现实世界可靠性和严格安全性方面取得进展,我们正在构建机器人与人类共事并解决现实世界挑战所必需的物理智能。
致谢
这项工作由 Gemini Robotics 团队开发。为了感谢他们在这项工作中的领导和支持,我们想感谢:Huizhong Chen、Radu Soricut、Jean-Baptiste Alayrac、Melvin Johnson、Edward Grefenstette、Claire Cui、Jon Shlens、David Thacker、Zoubin Ghahramani、Clement Farabet、Koray Kavukcuoglu 和 Demis Hassabis。我们想认可 Google 和 Google DeepMind 的许多团队为这项工作做出的贡献,包括研究、法律、市场、传播、责任和安全委员会、负责任的开发和创新、政策、战略和运营,以及我们的业务和企业发展团队。最后,我们想感谢我们的合作伙伴:Agile、Apptronik 和 Mercedes-Benz 团队,感谢他们在这次发布中的支持。
来源: Google DeepMind · deepmind.google