Google DeepMind 发布 Gemini Robotics 2.5 视觉-语言-动作模型
谷歌 DeepMind 发布了 Gemini Robotics 2.5,称其为目前能力最强的视觉-语言-动作(VLA)模型,在 200 项任务上相比此前基线成功率提升 30% 至 100%,完成任务速度快 20% 至 30%。
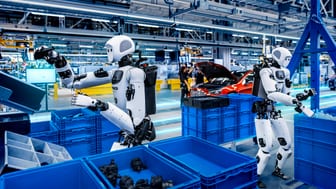
推荐理由: 官方披露了 200 项任务评测与奔驰产线 96% 成功率的实测数据,可据此判断 VLA 模型在真实工业场景的落地程度。
今天最值得读的 AI 新闻,来自正在塑造 AI 的实验室、创业公司和研究者。
谷歌 DeepMind 发布了 Gemini Robotics 2.5,称其为目前能力最强的视觉-语言-动作(VLA)模型,在 200 项任务上相比此前基线成功率提升 30% 至 100%,完成任务速度快 20% 至 30%。
推荐理由: 官方披露了 200 项任务评测与奔驰产线 96% 成功率的实测数据,可据此判断 VLA 模型在真实工业场景的落地程度。
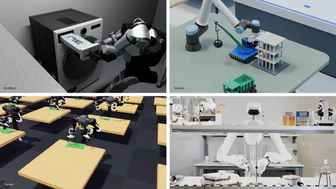
NVIDIA 在 CoRL 上发布开源世界动作模型 GR00T 2,基于 NVIDIA Cosmos 构建,使用 10 万小时 NVIDIA 开源人类第一视角数据训练,可在无任务专属演示的情况下完成 50 项评测任务中的 40 项。
推荐理由: 原文给出 GR00T 2 在少样本任务上的成功率与 Isaac Lab 3.0 的训练吞吐提升,可据此判断仿真训练对机器人落地的推进程度。
NVIDIA 在 Cosmos 世界模型平台下新增四个 Cosmos 3 开源权重检查点,均为 Cosmos 3 Nano 的后训练版本,含 16B 可训练参数,采用 OpenMDW1.1 许可,允许商用与非商用。
推荐理由: 原文给出四个开源权重检查点及四阶段后训练配方,读者可据此判断如何把世界模型适配到自有传感器与机器人本体。
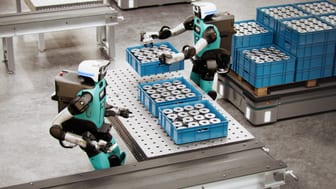
美国人形机器人企业 Agility Robotics 将于当地时间本周四在纳斯达克挂牌,股票代码 AGLT,此前已与 Churchill Capital Corp. XI 完成合并。
推荐理由: Agility Robotics 成为美国首家人形机器人上市公司,其融资规模、订单储备与部署计划可作为观察该行业商业化的参照。
智元在创新日发布具身基座模型GO-3 Preview和全模态交互大模型WITA-OMNI,前者在RoboDojo、RoboTwin、RoboColiseum三榜登顶,后者在Daily-Omni、TimeLens-Bench、EmbSpatialBench、MMAU四榜居首。
推荐理由: 智元一次性给出双模型榜单成绩、三智合一硬件与开源OS计划,可对照其产线实测数据判断落地程度。
智元于 10 月 29 日推出具身模型 GO-3 Preview,采用具身原生的 WRAM 架构,把任务推理、未来预测与动作生成连接起来,并已登顶 RoboDojo、RoboTwin、RoboColiseum 三大评测榜单,计划 2026 年底全面开源。
推荐理由: 原文给出便利店真机任务成功率从 28.6% 到 85.7% 的部署后数据,可观察具身模型在线自我改进的路径。
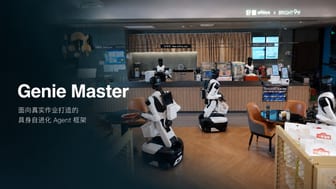
智元发布具身 Agent 框架 Genie Master,搭载该框架的精灵 G2 在真实便利店上岗期间不依赖人工示范与调试,可自行定位失败原因、调整策略并沉淀经验,在熟食打包、取货、补货等任务上持续改进。智元称这是行业首次跳出仿真环境、在真实业务场景中验证 Physical RSI(具身递归自进化)。11 月 2 日,智元还将安排 6 台精灵 G2 开展连续 24 小时便利店作业直播测试。
推荐理由: 原文给出了真实便利店场景下的自我进化验证方式,读者可据此判断具身智能体从仿真走向实际作业的进展。
特斯拉确认弗里蒙特工厂的 Optimus 擎天柱人形机器人产线已启动初期生产,首批达到量产制造标准的机器人下线,该产线此前用于生产 Model S/X。马斯克在财报电话会上称,计划先制造约1万至2万台机器人,送入训练设施 Optimus Academy 尝试各类任务,用产生的数据训练下一代模型,形成迭代循环。
推荐理由: 特斯拉把汽车产线改造成机器人产线,并计划先量产再让机器人自主练习积累训练数据,呈现了具身智能量产与数据闭环的一种路径。
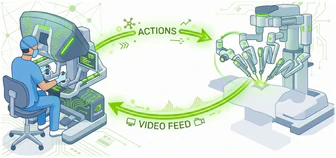
NVIDIA 发布 Cosmos3-H-Dreams,把交互式生成模拟扩展到临床胆囊切除场景,可依据器械动作实时生成手术画面。
推荐理由: 原文交代了从桌面缝合到临床胆囊切除场景的迁移路径,以及四步与两步蒸馏检查点之间的质量与延迟取舍。
Anthropic 发布机器人暴露指数研究,用 Claude 评估 O*NET 约 1.9 万个任务,发现现有机器人可完成美国 74% 的体力任务、占全部工作时间的 34%,但多数限于受控环境。
推荐理由: Anthropic 用 Claude 给 O*NET 任务逐条评级,量化机器人当前能覆盖多少工作,并给出成本与监管的约束条件。